MuJoCo是一款功能强大的通用多体动力学物理引擎,面向机器人、生物力学及人工智能研发。MuJoCo采用连续时间下的凸优化技术处理复杂接触动力学,在保证物理仿真高度精确的同时兼具极快的计算速度。MuJoCo借助特有的MJCF(XML格式)建模语言,能高效支持强化学习算法的快速迭代,已成为OpenAI Gym等主流AI实验平台的标准底层环境。
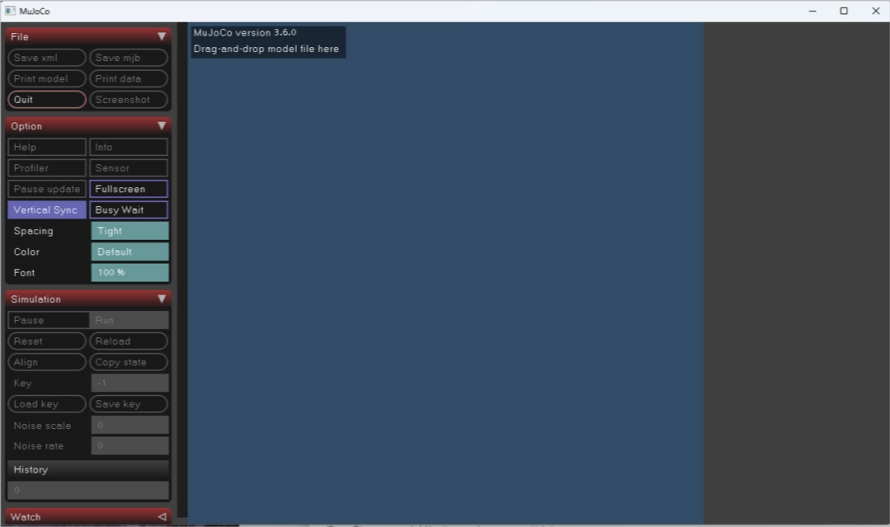
MuJoCo软件特色
1、MuJoCo避开传统引擎的数值不稳定问题,实现物理精度与仿真速度的完美平衡。
2、MuJoCo基于XML的专有格式,支持分级建模、宏定义和参数引用,大幅简化复杂模型的构建。
3、深度优化的C核心代码支持并行仿真,可快速生成海量数据,完美满足强化学习需求。
4、MuJoCo内置OpenGL快速渲染器,支持高质量深度图输出,助力视觉导航算法开发。
5、 台由Google DeepMind开源,支持Windows、macOS和Linux,并提供原生Python绑定,集成便利。
MuJoCo软件功能
1、广义坐标动力学:MuJoCo采用广义坐标系处理多体系统,高效准确地模拟带有关节约束的复杂机器人结构。
2、 接触力学仿真:将接触问题建模为凸优化,稳定模拟抓取、滑动等物理交互,兼顾精度与速度。
3、肌肉骨骼系统仿真:MuJoCo内置专门的驱动器模型模拟生物肌肉收缩特性,是生物力学研究的理想工具。
4、解析导数计算:MuJoCo支持解析方法计算动力学导数,为轨迹优化和最优控制提供关键支持。
5、多样化驱动器模型:软件提供位置、速度、力矩等多种驱动器,可直接对应现实中的电控或液压硬件。
MuJoCo的使用教程
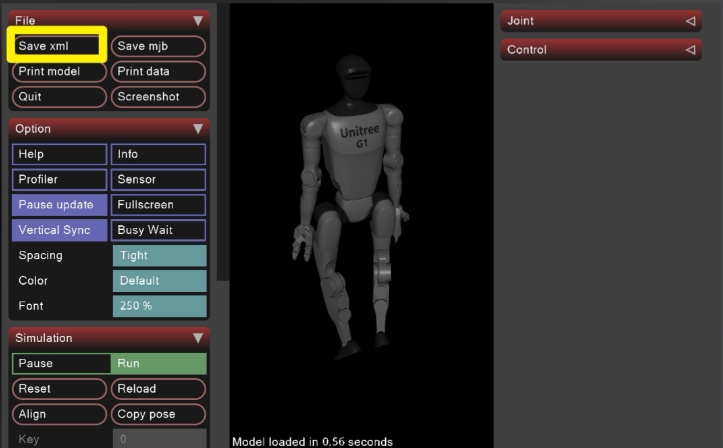
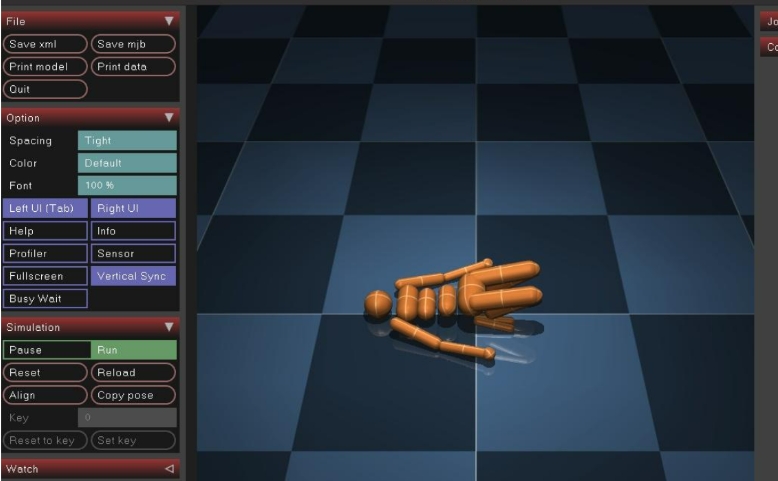
1、本站下载好压缩文件解压后,你会在文件夹内看到 bin、include、model 等文件夹。
2、进入 bin 目录。
3、双击运行 simulate.exe(这是 MuJoCo 自带的可视化仿真器)。
4、你可以直接将 model 文件夹里的任何 .xml 文件(如 humanoid.xml)拖入 simulate.exe 的窗口中。
5、如果你能看到一个机器人模型并能用鼠标拖动它,说明软件已正常运行了。
MuJoCo应用场景
1、AI 智能体训练:如训练虚拟角色行走、跑步或完成精细的操作任务。
2、机器人算法验证:在实机部署前,在仿真环境中测试路径规划与控制律。
3、人体运动科学:模拟骨骼肌肉系统,分析人类运动的动力学特性。
更新日志
版本3.13.0(2026年9月8日)
概述
1、EB18D77CA .mjz编码器现在会像归档一样写入根文件,因为这样更不容易因文件重命名而损坏。model.xml=“name”),支持可视化、insidesite
2、4affbb64a 站点几何现在也可以关联到网格(type=“mesh”,mesh传感器和新的mj_insideSite函数。
3、B59B07FAE增加了对Python3.15(GIL和自由线程)的支持。
发动机1.5660353ec新增了一个积分器:约束求解和隐式速度更新合并为一个操作,在有效度规$widehat{M}=M+hD+h^2K$ 下执行,该操作包含隐式阻尼$hD$和隐式位置刚度$h^2K$。在该积分器下,是离散步进映射$(v^+-v)/h$,关节、腱和执行器的刚度及阻尼与求解器度规相连,使得被动弹簧和执行器位置在远超显式稳定性极限的时间步上稳定。约束行也被隐式处理:弹簧阻尼器在步骤结束时被评估,因此约束在任意处稳定;在该积分器下,RefSafe标志将接触和极限行替换为最刚性零还原行,而非夹持。执行器-增益处理解决了刚性伺服时间步长的限制#3443(分析由@qiayuanl贡献)。有关语义和当前限制,请参见积分器文档。discrete mjData.qacc solref timeconst timeconst
警告
破坏API变更
移除了3.11.0引入的含式flex有效度量特殊情况,采用求解器。此行为现在需要(使用原始求解器:或),该函数在解中隐含处理关节阻尼和刚度。依赖旧行为的模型应将积分器设置为;具有弹性弹性或被动弹性接触的模型会在/现在带有迁移注的情况下触发运行时错误。 implicit implicitfast CG integrator="discrete" CG Newton discrete implicit implicitfast
1、0b4e17747恢复了稀疏惯性分解中非正枢轴的夹紧,并附带相关警告。在3.3.0向CSR格式转换时,守卫被无意中移除;此后,具有奇异质量矩阵的模型无声产生非有限加速度,通常以发散警告和自动重置的形式出现。mjWARN_INERTIAqLD
2、c9d997610增加了单发多接触,用于与圆柱几何的碰撞。
3、10eeb8289牛顿求解器采用椭圆锥体,现在通过一次重构重建锥增强的黑森因子,而非每次接触的秩1更新,而当翻点计数模型预测此更新更快时。有多个同时滑动接触点的场景平均加速1.4-2倍,最慢步速提升3-4倍。


 美间软装软件
 AutoCAD2010
 Sony Vegas
 草图大师(SketchUp)
 转转大师GIF制作软件
 MindMapper2021
 Adobe Photoshop